誰もが移動をあきらめない社会へ。一般道に広がるHonda CI自動運転
2027年度のレベル4認可取得を目指して
Hondaは、人とわかり合えるHonda独自のAI、協調人工知能「Honda CI(Cooperative Intelligence、以下CI)」を活用した技術開発を進めており、このCIを用いて「CIマイクロモビリティ」「CI運転支援」「CI自動運転」の3つの技術開発に取り組んでいます。
2022年11月に茨城県常総市でCIマイクロモビリティの技術実証実験を開始しました。その後、神奈川県小田原市や栃木県芳賀町、埼玉県和光市に実証エリアを拡大し、交通課題の解決に向けて、3つそれぞれの技術の実証実験を推進。なかでも、CI自動運転は、CR-V(シーアールブイ)にセンサー類を搭載した実証車両を用い、2026年2月から小田原市の公道を周回するかたちで実証実験を始めています。
地方では、人手不足や採算性の観点から路線バスなどの公共交通機関の維持が困難になってきており、運転免許返納後の高齢者や運転免許を持たない若者の移動手段の確保が課題となっています。
Hondaは、いつでも、どこでも、どこへでも、人とモノの移動を「事故ゼロ」「ストレスフリー」で可能とし「自由な移動の喜び」を実感できる社会を目指しており、その実現に向け、様々な地域・環境に展開できるCI自動運転技術の開発に取り組んでいます。地方の移動の足を支える技術として、2030年頃にCI自動運転技術を実用化することを目指し、そのマイルストーンとして、2027年度に特定条件下での自動運転レベル4※1の認可取得を目指しています。
※1 自動運転レベル4:国土交通省が定める定義では、特定条件下における完全自動運転を指す。ODD(運行設計領域)と呼ばれる限定された特定条件下において実現。運転操作の主体はドライバー(人間)ではなくシステムとなる。自動運転車は道路運送車両法に基づく車両の許可が必要。また、この車両を運行する場合には道路交通法に基づく特定自動運行の許可が必要となる
時速20km未満から60kmへ
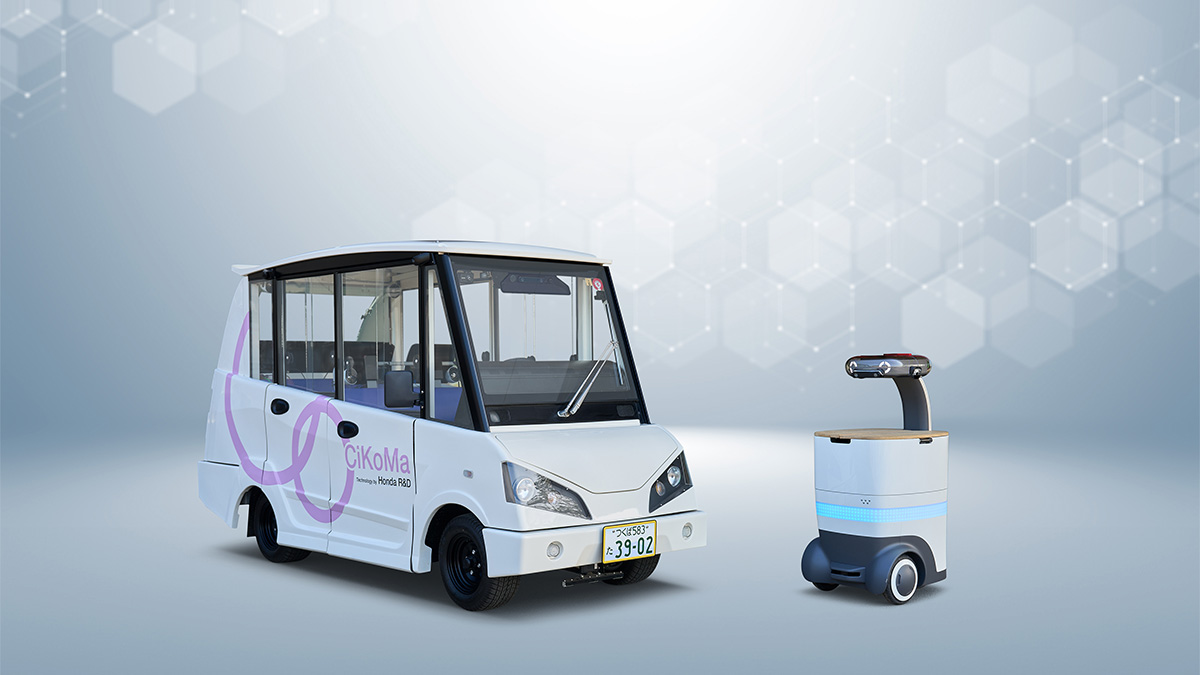
CIマイクロモビリティのCiKoMa(サイコマ)※2はカメラによる認識技術とCIを組み合わせ、時速20km未満の走行条件で、自動運転技術の実証実験を(現時点では安全監視員が搭乗した状態で)実施。CR-Vで行う小田原市での実証実験では交通量が多く、走行速度も高い一般道での自動運転レベル4の展開を見据え、カメラに加えてLiDAR※3を搭載し認識能力の向上を図っています。これにより対応速度域を時速60kmまで拡大しても自動運転レベル4に必要な安全性と冗長性を担保することが狙いです。
※2 CiKoMa:Cooperative Intelligent KOMA (「駒:仔馬」の意)
※3 LiDAR:Light Detection and Rangingの略。レーザー光を使い周囲の物体の形状や距離を精密に測定するセンサー

CI自動運転の開発ロードマップ
高精度地図に頼らないから、地域に広げやすい
また、CIマイクロモビリティと同様に、小田原市での実証実験車両でも高精度地図(HDマップ)※4を使用せず、カメラベースで周辺環境を認識しながら自動で走行する「地図レス協調運転技術」を搭載しています(カーナビゲーションシステムなどで使用するSDマップ※5は使用)。
※4 高精度地図(HDマップ):車線や標識などの位置を数センチ単位で記録した自動運転用の詳細な地図
※5 SDマップ:カーナビなどで使われる一般的な道路地図

高精度地図レス走行環境理解機能
高精度地図に頼らないことにしたのは、様々な地域への適応のしやすさを考慮したからです。高精度地図を前提とした自動運転では、走行可能なエリアが地図の整備範囲に限られるため、対応エリアを拡大するにはその地域で地図を整備する必要があります。また、高精度地図の整備や、道路環境の変化に応じた更新にもコストがかかります。高精度地図に頼らずクルマがセンサー(カメラやLiDARなど)で道路を理解することができれば、高精度地図を用意できない地域や生活道路にも自動運転技術を適用していきやすくなります。車両に搭載するシステムで完結するので、大規模な道路インフラも必要としません。また、工事などで状況に変化があったとしても、センサーで得た情報から認識するため、地図の更新を待つ必要がないというメリットがあります。
お手本は熟練ドライバーの「譲り合い」
Honda独自の協調人工知能である「Honda CI」は、振る舞いや言葉を通じてコミュニケーションを図り、ユーザーや周囲の人と協調しながらユーザーを支える人工知能を意味します。特にCI自動運転技術では周囲の交通参加者(他車のドライバー、歩行者、自転車など)との協調を指します。目指しているのは、普段の運転でドライバーが相手の動きを読み、お互いを信頼しながら譲り合って流れに乗るのと同じように、クルマが周りの人の動きを理解し、協調して走ることです。
協調の手本としているのは、熟練ドライバーが運転中に無意識に行っている「互いの行動が及ぼす影響を踏まえた予測」「周囲への自車の意図の伝達」「自車だけでなく交通シーン全体にとって望ましい行動の選択」です。例えば、右折レーンのない交差点の対向車線で右折待ちをしているクルマがいたとします。右折待ちのクルマがいるせいで、反対車線に渋滞が発生し、自車が少し減速して譲ってあげると交通シーン全体に利益が生まれる状況では、Honda CIが「譲る」判断をする場合もあります。
このように相手を理解して合わせる場合もあれば、相手に働きかけることも行います。渋滞している信号のない交差点に左折して進入するシーンでは、ちょっと鼻先を出して相手の様子をうかがいます。こういう行動をすれば相手はこう反応するだろうという予測まで含めた判断を行うわけです。上手なドライバーが普段無意識に行っている振る舞いを手本に、自車だけでなく交通環境全体が最適な状態になるようにするのが、Honda CIの理想です。
カメラが主軸、LiDARで認識を補完
Honda CIの認識システムは、カメラによるAI認識を主軸としています。一般的な自動運転レベル4のシステムでは、LiDARで取得した周囲の形状情報と高精度地図を照合することで、自車位置の推定や周辺環境の認識を行う構成が多く採用されています。一方、Honda CIでは、こうした高精度地図に依存しないシステムを成立させるため、この構成を採用しています。

Honda CI自動運転と一般的な高精度地図ベースレベル4自動運転のシステム構成の違い
小田原市等で実証実験中のHonda CI搭載車両には、このカメラを主軸とした認識システムを補完するセンサーとして4D LiDARを搭載しています。Honda CIにおけるLiDARの役割は、高精度地図とのマッチングや物体認識の主軸を担うことではありません。カメラだけでは捉えることが難しい情報を補い、認識の信頼性を高めることを目的としています。
その一つが、道路の勾配の推定です。単眼カメラによる認識では、勾配が大きく変化する道路において、路面や物体の位置関係を正確に捉えることが難しくなる場合があります。Honda CIでは、LiDARから得られる3次元的な距離情報を用いて道路の勾配を推定し、カメラの認識結果を補正します。これにより、小田原市のように坂道や勾配変化の大きな道路でも、安定した認識と走行に寄与します。
さらにHonda CIでは、一般的な3D LiDARではなく、距離や位置に加えて速度情報も取得できる4D LiDARを採用しています。その理由の一つが、LiDARの検出に含まれる誤検出への対応です。3D LiDARの情報だけでは、実際には走行の妨げにならない対象を物体として誤って検出するなど、誤検出が生じる場合があります。こうした誤検出を除去する方法として、AIに大量のデータを学習させて判定させるアプローチも考えられます。
Honda CIでは、より多くの観測情報を持つ4D LiDARを活用し、得られた情報を数値的に評価することで誤検出を識別・除去するアプローチを採用しています。AIによるブラックボックス的な判定だけに頼るのではなく、観測された情報に基づいて判定することで、認識結果を検証しやすく、より信頼性の高いシステムを構築することを狙っています。
このようにHonda CIでは、カメラによるAI認識を主軸としながら、4D LiDARによる勾配や物体位置の推定、4D情報を活用した誤検出の除去によってカメラ認識を補完します。これにより、多様な一般道への対応力と、認識システムとしての信頼性の両立を目指しています。


実証実験車両のセンサー
ルーフ上のLiDAR(1基)と、ドアミラー下・フロントグリルなどに配置したカメラで周囲を認識
賢いだけでは、任せられない。説明できるAIへ
自動運転の制御システムには、大きく分けて「ルールベース」「モデルベース」「機械学習ベース」という3つの技術アプローチがあります。

ルールベース、モデルベース、機械学習ベースの比較
ルールベースは、人が条件とそれに対する動作をあらかじめプログラムとして記述する方式です。「対向車がいたら待つ」「歩行者がいたら止まる」というように、交通場面に応じたルールを一つひとつ設定していきます。判断の理由を説明しやすい一方、複雑で多様な交通環境では想定すべき場面が膨大になり、ルールを積み上げる従来のアプローチだけで一般道のあらゆる状況に対応していくことには限界があります。
これに対してモデルベースは、人が場面ごとのルールを記述するのではなく、周囲の交通環境や車両の動きを数式などでモデル化し、安全性や快適性といった評価指標に基づいて、最適な動きを計算する方式です。一方、機械学習ベースは、大量のデータからAIが認識や判断、制御の方法を学習する方式です。

モデルベース制御システム
Honda CIのモデルベース制御では、例えば周囲のクルマや道路端などとの関係を「近づくほど危ない」といったリスクの数値として表現し、車両の動きを数式でモデル化します。その上で、安全性、利便性、快適性などを評価し、それらのバランスが最も良くなる経路や速度を計算によって導き出します。場面ごとに個別のルールを書き足すのではなく、共通のモデルと評価の仕組みを用いることで、多様な交通環境への対応を目指します。
モデルベースと機械学習ベースはアプローチこそ異なりますが、どちらも従来のルールベースでは対応が難しかった、多様で複雑な一般道の交通環境に対応できるポテンシャルを持っています。つまり、一般道での自動運転を実現するためのアプローチは、機械学習だけに限られるものではありません。
現在、自動運転開発で特に注目されているのが、機械学習を用いて認識から判断・制御までを一貫して学習するEnd-to-End(以下、E2E)です。大量の運転データを活用するE2Eは、複雑で多様な交通環境への高い適応力が期待され、一般道での自動運転を実現する有力なアプローチの一つです。
その一方で、E2Eではシステム内部の判断プロセスが複雑になりやすいため、なぜその判断や動きに至ったのかを検証し、安全性の根拠をどのように示すかが重要になります。

Honda CI自動運転の進化ルート
自動運転レベル4の実現には、多様な交通環境に対応できる性能だけでなく、システムの安全性を検証し、その根拠を示せることも重要です。そこでHonda CIでは、モデルベースと機械学習ベースを二者択一とは考えず、それぞれの強みを組み合わせたHonda独自の「AV2.0m(model-based)」というアプローチを選択しました。
AV2.0mでは、認識などの各モジュールに機械学習を積極的に活用します。一方で、システム全体を一つのE2Eモデルにするのではなく、機能ごとにモジュールを構成し、それぞれに中間出力を持たせています。これにより、各モジュールが期待どおりに機能しているかを個別に検証しながら、多様な交通環境への対応力とシステムとしての信頼性を両立することを目指しています。
そして、AV2.0mで培った考え方をさらに発展させた先にあるのがAV3.0です。AV3.0では、複数の機能ブロックからなるマルチブロック構造を持つハイブリッドAIへと進化します。世界モデルを活用することで、認識や予測、判断・制御などに必要な各機能を効率よく生成・高度化するとともに、それぞれの機能を独立したブロックとして構成することで、機能ごとの検証可能性を維持し、システム全体としての信頼性・安定性を確保することを目指します。
つまりAV3.0は、世界モデルによる高い生成・学習能力と、マルチブロック構造による検証可能性を組み合わせるという考え方です。AV2.0mで重視してきた「性能だけでなく、検証可能性と信頼性も両立する」というHonda CIの思想を、さらに高度なAI技術へと発展させていきます。
かすれた白線も、見通しの悪い交差点も。様々な道を読み解き、迷わず進む
カメラの映像から道路を読み解く
実証実験車両は、カメラ、LiDAR、IMU(6軸センサー)、GNSS(全球測位衛星システム)で自車の周りと自車の状態を測定します。AIがカメラ画像から「走行可能領域」「車線」「停止線」などを検出し、鳥瞰図(上から見下ろした図)に変換します。これを時間方向に積み重ねてノイズを消し、複数のカメラの映像を重ね合わせて周囲の情報にすると同時に、クルマ、歩行者などの物体も見つけて位置と速度を追跡します。
さらに車線を1本ずつに分け、「自分の車線」と「隣の車線」「交差道路の入口」などのつながりを推定します。カメラで見た道路をSDマップと照らし合わせ、見えていない部分を地図で補います。次に各車線の中心線を作り、白線のない交差点の中は滑らかな曲線でつなぐことで、ナビゲーションのルートに合うラインを1本選択します。最後に周囲の交通参加者の予測をもとに「行く」か「待つ」かの判断を行い、自車行動を計画します。

AIとモデルベース制御を組み合わせたシステム構成
手がかりが少ない場面の工夫
白線がかすれている場合はその瞬間の映像だけで判断せず、時間方向に認識結果を積み重ねることで認識します。交差点の中で白線がない部分に関しては、周りの車線の中心線同士を滑らかな曲線でつなぎ、走る経路を作成。大きな交差点で全体が見えにくい場合や他のクルマに隠れて見えない場合は、SDマップの道路の範囲や車線数の情報を活用して補完します。

高精度地図(HDマップ)に依存しない走行環境理解
Hondaが開発している地図レスの自動運転技術は、高精度地図を事前に用意する必要がありません。SDマップがあれば、初めて走る道でも道路を理解して走ることを目指した設計となっています。ただし自動運転レベル4のサービスとして走るには、認可を受けた地域・ルートで安全に走れることを確認するため、事前の試験走行や評価が必須となります。
混雑した場面でも立ち往生しないために
Honda CIを活用した自動運転技術は「デッドロックレス協調行動生成機能」を備えているのも特徴です。デッドロックとは、「行くか待つかを決められず、止まったまま動けなくなる状態」、いわばクルマの立ち往生を指します。例えば、横断歩道の前で歩行者がいつ渡るかわからず、渡る気のない人の前で止まり続けたり、脇道から大通りに出るとき、クルマが完全に途切れるのを待ち続けた結果、永遠に出られなくなったりといった状況です。また、路肩の駐車車両を避けたいものの、対向車が気になっていつまでたっても避けられない状況もデッドロックです。
このようなデッドロックが発生する原因としては、相手の動きを「最悪の場合」として予測してしまうことが挙げられます。また、場面ごとのルールで判断しているため、想定していない組み合わせに直面すると「止まる」ことしか選択できなくなること、さらに「先に行く」か「後に行く」かをはっきり決めないまま様子を見続けることでお見合いになってしまうことも考えられます。
このような事態を発生させず、かつ交通環境全体を最適にするため、デッドロックレス協調行動生成機能ではまず、周りのクルマや歩行者の「今の状態」(走っているか、停車・駐車しているかなど)を推定します。次に、これからどう動くのかの候補を複数持ち、観測するたびに確率を更新します。経路と速度の計画では、相手の前に出る場合と後ろに入る場合の両方のパターンを計算し、自車がそれぞれの行動をとった結果、交通シーンがどう変化するかを予測した上で、安全な行動を選択できることを目指しています。

デッドロックレス協調行動生成機能
止まり続けることは自車にとっては安全でも、交通環境全体としては不利益につながりかねません。自車が何も行動を起こさなければ環境は変わらないので、自車の意図を相手に伝えるためにちょっと進んでみたり、ライトなどで合図を送ったりするなど、自車の動きによって相手の動きがどう変わるかまで踏み込んで予測することも研究テーマとして掲げています。
自動運転が届きにくかった町へ。信頼でつながる交通社会を目指して
HondaのCI自動運転技術が目指すのは、クルマに乗っている人とクルマとの間に信頼関係が生まれると同時に、自車と周囲が協調することで交通社会の個々のシーンがスムーズにつながり、安全かつ効率的になり、みんなが幸せになることです。そしてその技術を、これまで自動運転技術を届けにくいと考えられていた地域にも届けやすいシステムで成立させたいと考えています。
各地の、決められたシナリオのない公道で多様な実証実験を行うことで課題を抽出し、技術を鍛え上げることにより、自動運転レベル4の認可取得に必要な信頼性を確保することを目指して、Hondaは開発に取り組んでいます。
今回話を聞いた技術者
熊野 孝保
Honda CI自動運転技術チーム
小室 美紗
Honda CI自動運転技術チーム
奥田 裕之
Honda CI自動運転技術チーム