MULTI-FINGERED HAND
多指ハンド
器用さ、力強さ、耐久性
人サイズで実現する唯一のハンド
16DOF
駆動関節数
180deg/s
最大連続関節速度
50N
最大連続指先力
150S
維持時間
450k+
実用耐久回数
1.23m/s
耐衝撃
TECHNOLOGY
多指ハンドを支える技術
TECHNOLOGY / 技術詳細
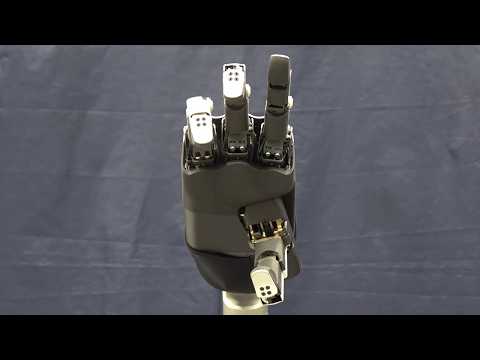
Dexterity
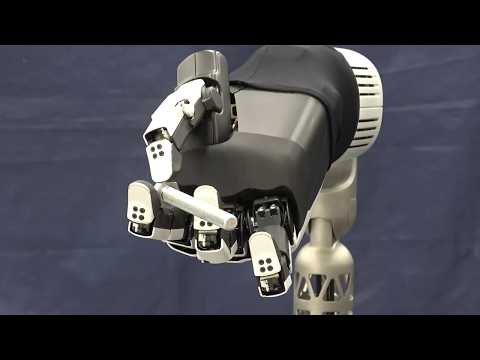
16 DOF / 180 deg/s16関節の精密な駆動と親指の対向構造により人の手に近い把持を実現し、最大180deg/sの高速動作で素早いハンドリングにも対応します。
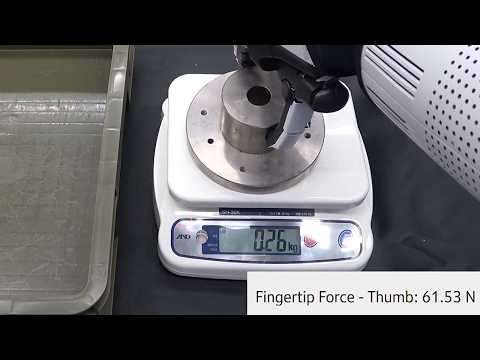
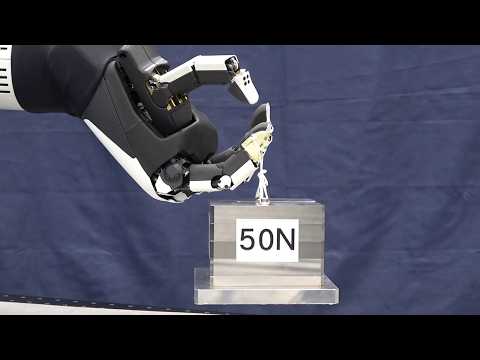
Power
50N / 150s最大50Nの指先(フィンガーティップ)力を発揮でき、その力を最大150秒間維持できます。
Durability
450,000+ cyclesさまざまな指先荷重条件のもとで45万回の耐久サイクルを完了しており、そのうち24,000回は5kgの重量物を持ち上げる試験を含んでいます。
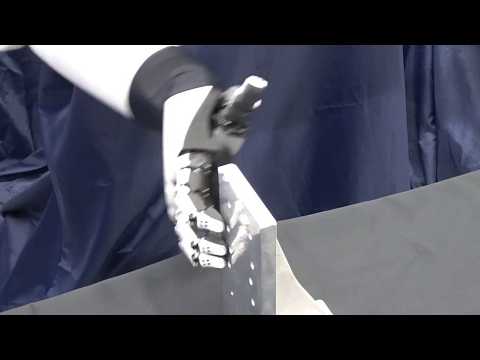
Impact Resistance
1.23m/s手先を1.23m/sで障害物にぶつけても、力を検知しいなすことができます。
Tactile sensor
288 channels各指先の6軸力覚センサに加え、指・手のひらに計288チャンネルの触覚センサを搭載し、接触を高精度に検知して繊細な操作を実現します。
FEATURES / 特徴


器用さ
ヒトの手
多指ハンド
世の中のロボットハンド
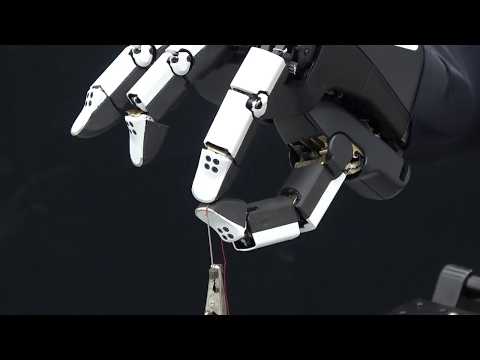
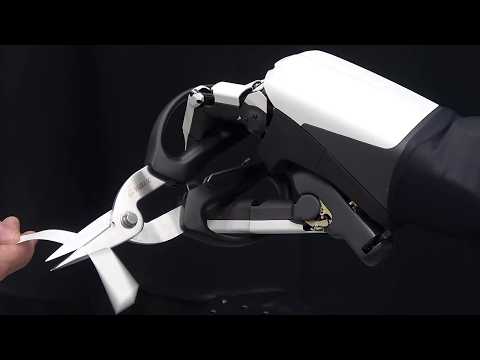
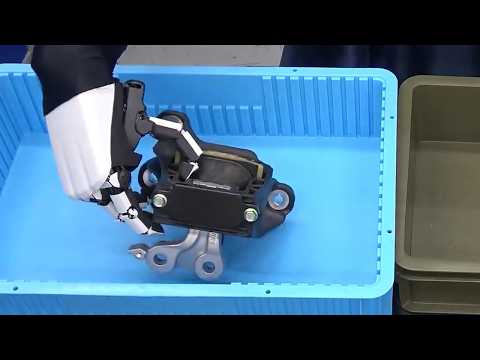
針穴に糸を通す
道具を使う
様々なモノをつかむ
重量物をつかむ
10gf
1kgf
指先力
6kgf
← 繊細さ
力強さ →
人の手はスリムながら「繊細さ」と「力強さ」を兼ね備えますが、ロボットにはその両立が困難でした。私たちの多指ハンドは、独自の駆動方式「Willow Drive」の採用により、針に糸を通す緻密さと50Nの出力を人間サイズで実現。ついに「人のように働く」実用レベルへと到達しました。
WORK SCENES
作業シーン
糸通し
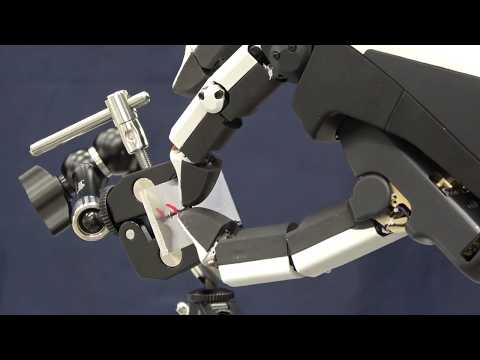
小ねじの手締め
ねじの操作
ハサミの操作
論文リスト
多指ハンドに関する研究成果